Iniziare un pilota robotico da un compito preciso
Una dimostrazione robotica può sembrare semplice. L’applicazione reale deve gestire parti, attrezzature vicine e persone. Descrivi un compito abbastanza precisamente da consentire a un integratore qualificato di valutarne fattibilità e rischi.
Osservare il compito reale
Scegli un’operazione specifica anziché tutto il laboratorio. Registra ingresso, posizionamento e uscita, comprese normali variazioni di pezzi o imballaggi.
Chiedi agli operatori dove regolano, controllano e intervengono. Queste azioni poco visibili spiegano perché una dimostrazione non rappresenti l’intero lavoro. Registrale come requisiti, non come problemi che il robot risolverà magicamente.
Descrivere l’ambiente
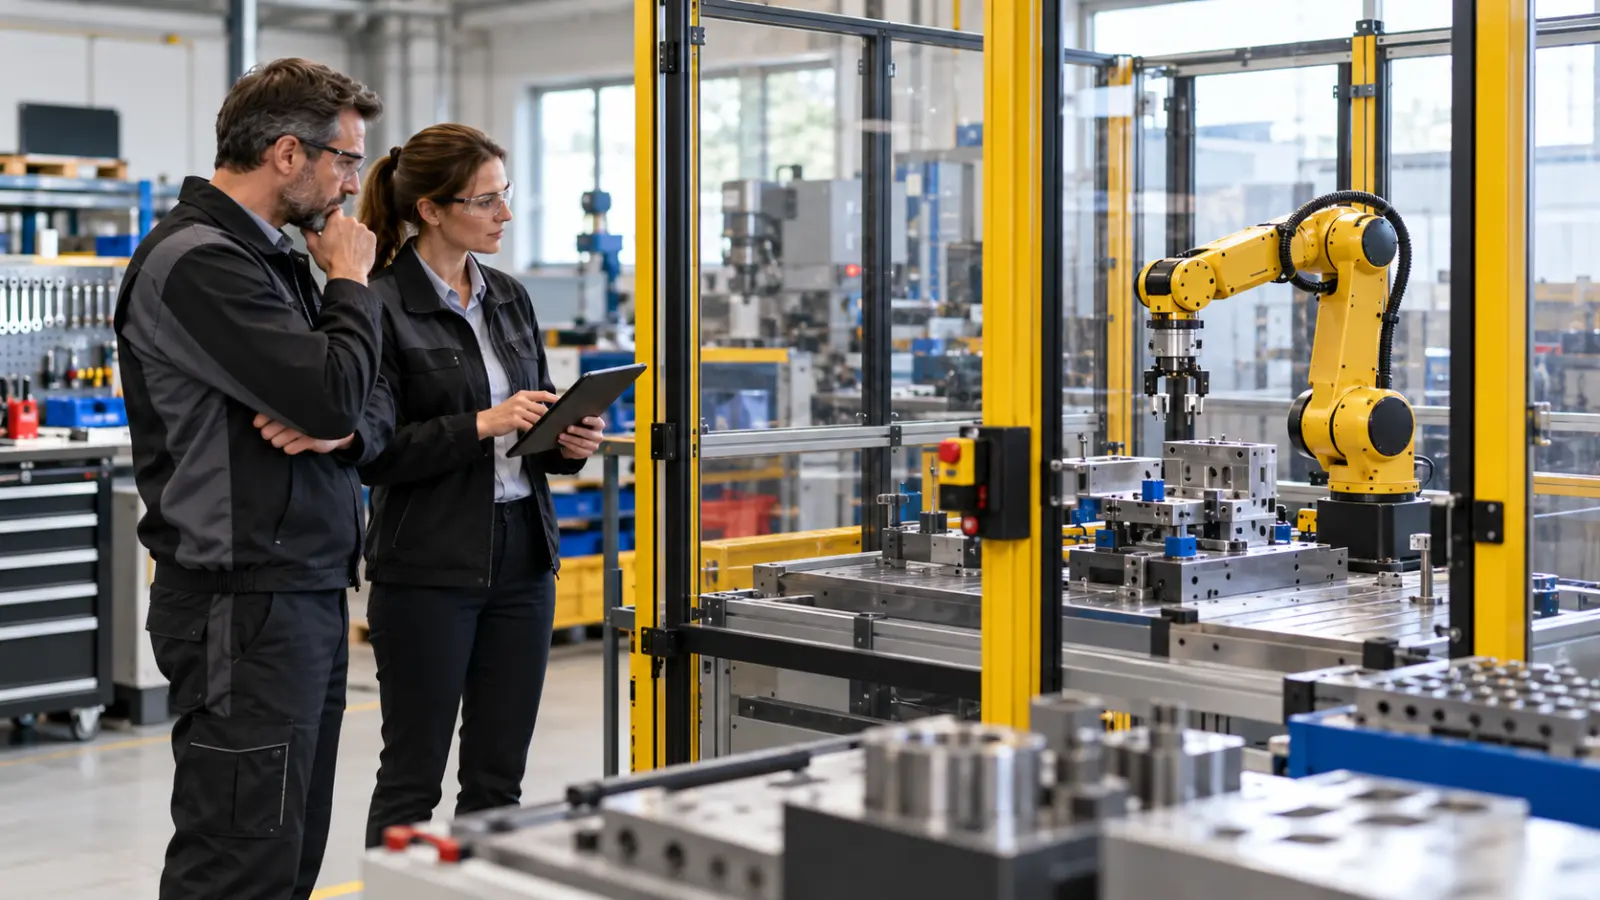
Specifica spazio, attività vicine, fornitura e rimozione dei materiali. Il sistema può includere presa, sensori e altri dispositivi. L’integratore deve considerare tutta l’applicazione, non soltanto il braccio.
Le indicazioni tecniche OSHA trattano rischi nelle diverse attività del sistema. Contano installazione, programmazione, pulizia e manutenzione oltre alla produzione. La parola collaborativo non sostituisce una valutazione professionale specifica dei rischi.
Definire una domanda limitata
Esempio: una gamma definita di pezzi può essere presentata, spostata e posata costantemente nelle condizioni concordate? Stabilisci osservazioni ed esclusioni. Un piccolo test non promette un’intera linea automatizzata.
Discuti cambi formato, scarti e formazione. Un movimento veloce non equivale a un processo utile. Cosa accade se un pezzo manca o è posizionato male?
Decidere prima di ampliare
Valuta con produzione, manutenzione e sicurezza. Registra risultati, interventi e punti aperti. Una prova promettente non deve diventare uso ordinario senza verifica appropriata.
Un primo progetto utile chiarisce compito e limiti. Le prove aiutano a migliorare la configurazione, esplorare alternative o mantenere il processo esistente.
Fonti: Occupational Safety and Health Administration: Technical Manual, Industrial Robot Systems and Industrial Robot System Safety.